
前の週(#B1)では、関節の角度から脚先の位置を求めました。ロボットに歩かせたいときに必要なのは、その逆です。「脚先をここに置きたい」から、関節の角度を求める——これを逆運動学といいます。
この週は、まず紙で解きます。プログラムにする前に紙で解くのは、「解が無い場合」がどう式に現れるかを、自分の手で見るためです。AI に書かせたコードを読むときも、この経験があるかどうかで見え方が変わります。
この記事の位置
| 項目 | 内容 |
|---|---|
| コース | 延長コース B「脚の運動学」(3 週・回 B1〜B6) |
| この記事 | 第 2 週(回 B3・B4) |
| 前に済ませておくこと | #B1(URDF・TF・順運動学)。ももとすねの長さの実測値と、#B1 で作った順運動学のノードが要ります |
| ロボット | 使いません。この週は紙と PC だけで終わります |
| この週で身につけること | 解が無い場合を式の上で説明できること。範囲外のときの振る舞いを、自分で決めて実装させられること |
この記事は延長コース Bの 2 回分(B3・B4)です。授業で受ける人は、記録を実習レポート(Word)の「回 B3」「回 B4」のシートに分けて書きます。スクリーンショットは、シートの中の「画面:」の欄(実験の表のすぐ下)に貼ります。延長コースのレポートは、コア(第 1〜12 回)とは別の 1 本にします。ファイルは Google Classroom で配られ、コースの最後に Google Classroom で 1 回だけ出します。期限は最後の実習から 1 週間後の 23:59 です。ひとりで学ぶ人も、予想と結果を同じ形でノートに残しておくと、あとで見返せます。
回 B3 紙で解く
脚先の位置から 2 つの関節角を求める式を紙で導き、その式で、届く位置と届かない位置を計算します。次の 5 つをやります。
- B3-1 式を自分で導きます。下のヒントの余弦定理から
cos(θ2)の式を作り、そのあと θ1 の式まで、途中式を書きます。 - B3-2 3 通りの脚先の位置について、手で計算して表にします。
L1・L2は #B1 で調べた値(もも約 0.060 m、すねは測った値)を使います。 - B3-3 届かない位置を 2 つ挙げ、そのときの
acosの中身がいくつになるかを計算します。 - B3-4 下の「ライブラリが決めている動く範囲」の表と見比べ、計算では出るのに実物では出せない角度を挙げます。
- B3-5 回 B4 で使う型の中身を、
ros2 interface showで確かめます。
B3-1 式を導く
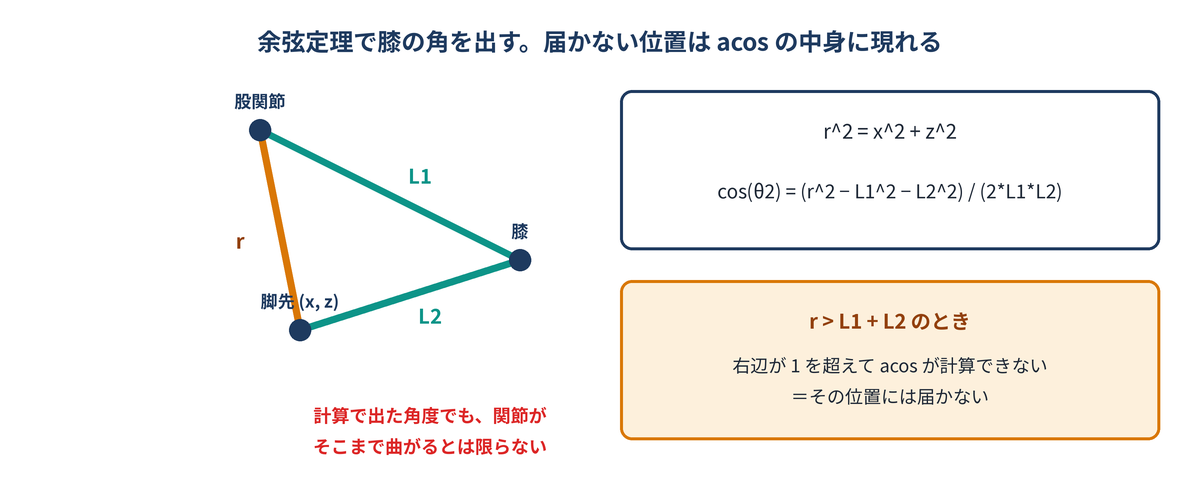
図の三角形に余弦定理を当てはめて、θ2 の式から作ります。手がかりは次のとおりです。
股関節・膝・脚先の 3 点を結ぶと三角形ができる(図)。
3 辺の長さは、L1(もも)、L2(すね)、r(股関節から脚先までの距離)。

  r^2 = x^2 + z^2                     … 三平方の定理

余弦定理(辺 a・b にはさまれた角を C、向かいの辺を c とする):

  c^2 = a^2 + b^2 - 2*a*b*cos(C)

ここで、膝の内側の角を φ とすると、θ2(ももから見たすねの角度)は φ とどういう関係にあるか。
θ2 = 0 は、ももとすねがまっすぐ一直線に伸びた姿勢である。
θ2 が出たら、θ1 は「股関節から脚先へ向かう線の角度」から「その線とももの間の角度」を引いて求めます。角度を出すには atan2 を使います(atan2(z, x) は、点 (x, z) へ向かう線の角度です)。
できた式を見る(自分で導いてから開く)
脚先の位置 (x, z) から、関節角 θ1・θ2 を求める(平面 2 リンク)。

  r^2 = x^2 + z^2                                  … 股関節から脚先までの距離の 2 乗
  cos(θ2) = (r^2 - L1^2 - L2^2) / (2 * L1 * L2)
  θ2 = acos( cos(θ2) )
  θ1 = atan2(z, x) - atan2( L2*sin(θ2), L1 + L2*cos(θ2) )

ここで acos に入れる値は -1 以上 1 以下でなければならない。
r が L1 + L2 より大きいと、右辺は 1 を超える。つまり「その位置には届かない」。
r が |L1 - L2| より小さいときも、-1 を下回る(内側に近すぎて折りたためない)。
膝の内側の角 φ と θ2 は、θ2 = π − φ の関係です。そのため余弦定理の -2*L1*L2*cos(φ) が +2*L1*L2*cos(θ2) になり、上の cos(θ2) の式が出てきます。
B3-2 3 通りの位置で計算する
導いた式に、脚先の位置を 3 通り入れて θ1・θ2 を出し、表にします。
位置は自分で選んでかまいません。選ぶときの手がかりは、脚の長さです。股関節から脚先までの距離 r が L1 + L2 より短く、|L1 − L2| より長い位置を選びます。θ2 の acos は 0〜π の値を返すので、膝はいつも同じ向きに折れた解が出てきます(もう 1 つの解は「つまずきやすい点」へ)。
B3-3 届かない位置で計算する
わざと届かない位置を 2 つ選び、acos に入れる値を計算します。
予想:脚先を L1 + L2 より遠くに置こうとすると、acos に入れる値はいくつくらいになるでしょうか。手がかりは、cos の値がとれる範囲(−1 以上 1 以下)と、3 辺のうち 1 辺がほかの 2 辺の和より長いと三角形が作れない、ということです。1 つは遠すぎる位置、もう 1 つは股関節に近すぎる位置を選ぶと、違いが見えます。
結果を見る(予想を書き、自分で実行してから開く)
遠すぎる位置では、acos に入れる値が 1 を超えます。近すぎる位置(r が |L1 − L2| より短い)では、−1 を下回ります。どちらも、その長さの 3 辺では三角形が作れない、ということが式の上に現れたものです。acos は −1〜1 の外では角度を返せません。
B3-4 動く範囲と見比べる
計算で出た角度を、ロボットのライブラリが決めている動く範囲と比べます。
下の表は、ロボットを動かすライブラリ(DOGZILLALib)のコードの中に書かれている制限の値を読み取ったものです。ライブラリから読んだ値で、実機では確かめていません。単位もコードから読んだもので、関節の角度は度、脚先の位置は mm です。
| 項目(ライブラリでの名前) | 値 |
|---|---|
関節の角度 MOTOR_LIMIT | 下の関節 −73〜57°、中の関節 −66〜93°、上の関節 −31〜31° |
脚先の位置 LEG_LIMIT | 前後 ±35 mm、左右 ±19.5 mm、高さ(脚の長さ)75〜115 mm |
比べるときは、次の 3 つに気をつけます。1 つ目は単位で、計算の角度は rad、表は度です。2 つ目は 0 の姿勢で、ライブラリの 0° と、自分のモデルの θ = 0 が同じ姿勢とは限りません。3 つ目は名前で、表の「下・中・上の関節」が URDF のどの関節に当たるかも、まだ確かめていません。どう対応させたかを、自分の考えとして書いてください。
| 確かめること | 書く値 |
|---|---|
| 脚先の位置 3 通り | (x, z) と、そこから求めた θ1・θ2 |
| 届かない位置 2 つ | (x, z) と、acos に入る値 |
| 動く範囲との食い違い | 計算で出た角度(度に直したもの)と、上の表の範囲 |
B3-5 使う型を確かめる
回 B4 のノードが受け取る型と出す型の中身を、ros2 interface show で見ます。
# 回 B4 で使う型の中身を確かめる
ros2 interface show geometry_msgs/msg/Point
ros2 interface show sensor_msgs/msg/JointState
ros2 interface show は、型にどんな項目があり、それぞれが何の型かを表示します。Point は x・y・z の 3 つ(どれも float64)、JointState は name・position・velocity・effort の配列と、時刻の入る header です。どの項目を使い、どれを使わないかを、回 B4 の設計シートに書くために見ておきます。単位は型には書かれていないので、設計シートで決めます。
本質の問い(回 B3)
- 計算で出た角度を、そのままロボットに送ってはいけない理由を、自分の計算で示しなさい。
考え方のすじ道(答えを書いてから開く)
理由は 2 つの層に分かれます。1 つは数学の層で、acos の中身が範囲外になると角度が定まりません。プログラムによっては、ここで NaN(数でない値)が出たり、例外で止まったりします。
もう 1 つは機械の層で、数学としては解けても、関節がそこまで曲がらないことがあります。こちらは式の中には現れません。動く範囲の表と突き合わせて、自分で止める必要があります。
レポートには、自分が計算した「届かない位置」の acos の中身の値と、動く範囲を超えた角度の具体的な数を、両方書いてください。これはコアの #08 でやった「止める仕組みはどこに置くか」の話と、同じところにつながっています。
回 B4 ノードにして、「行って戻る」で確かめる
回 B3 の式を逆運動学のノードにし、#B1 の順運動学のノードとつないで、入れた位置がそのまま戻ってくるかを確かめます。次の 5 つをやります。
- B4-1 設計シート:入力は脚先の位置、出力は関節角。範囲外のときに何を返すか(送らない/直前の値を保つ/エラーを出す)を決めます。
- B4-2 AI に実装させて「行って戻る」:逆運動学のノードを作らせます。範囲外の扱いが設計シートのとおりかを、できたコードを読んで確かめます。そのあと #B1 の順運動学ノードとつなぎ、「位置 → 角度 → 位置」を通して、戻ってきた位置と最初に入れた位置の差を 3 通り書きます。
- B4-3 届かない位置を入れて、設計どおりに止まるかを確かめます。
- B4-4
ros2 topic hzで、2 つのノードを通したときに途中で落ちていないかを測ります。 - B4-5
rqt_graphで、2 つのノードのつながりを確かめます。
ロボットには出しません。出し先のトピック名は /joint_command のような試験用の名前にしておき、ロボット側の入口とは別にします。
B4-1 設計シートを書く
AI に渡す前に、ノードの入口と出口、範囲外のときの振る舞いを決めて書きます。下は書き方の例です。「(自分で決める)」「(測った値)」の欄は、自分で埋めます。
ノード名:ik_node(パッケージ名は my_robot。#B1 の fk_node と同じパッケージでよい)
役割:脚先の目標位置から、左前脚の 2 つの関節の角度を計算して出す

入力:/foot_target(geometry_msgs/msg/Point)
  単位:m
  どのフレームで表すか:#B1 の fk_node の出力と同じ(股関節の回転の中心が原点)
  y は使わない(平面のモデルなので)

出力:/joint_command(sensor_msgs/msg/JointState)
  関節の名前:#B1 の fk_node が聞いている 2 つの名前と同じ
  単位:rad
  ロボット側の入口とは別の、試験用の名前にする

脚の長さ(パラメータ):L1 = 0.060 m、L2 =(#B1 の B1-5 で測った値)m

範囲外のとき:
  届かない(acos に入れる値が -1〜1 の外)→ 角度を送らずに、警告を 1 行出す。警告には acos に入れる値も出す
  関節が動ける範囲の外 →(自分で決める)

解が 2 つあるとき:膝をどちら向きに折る解を使うか(自分で決める)

検証の方法:
  1. fk_node とつないで「位置 → 角度 → 位置」を 3 通り通し、差を mm で書く
  2. 届かない位置を入れて、角度が出ないことを確かめる
  3. 5 Hz で位置を流し、/joint_command と /foot_position の Hz を並べる
| 欄 | 書くこと | なぜ書くか |
|---|---|---|
| ノード名・役割 | 何という名前で、何をするノードか | rqt_graph で見たとき、どれが自分のノードかを見分けるため |
| 入力 | トピック名・型・単位・どのフレームで表すか・使わない項目 | B3-5 で見たとおり Point には y もある。使わないと書いておかないと、AI が y も計算に入れることがある |
| 出力 | トピック名・型・関節の名前・単位 | #B1 の fk_node とつなぐので、関節の名前と単位がそろっていないと「行って戻る」が通らない |
| 試験用の名前 | ロボットの入口とは別の名前にする | まちがってロボットへ角度が行かないようにするため |
| 脚の長さ | L1・L2 の値と、どこから取った値か | fk_node と同じ値でないと、往復させたときに差が出る。パラメータにしておけば測り直しにも対応できる |
| 範囲外のとき | 届かないとき・動く範囲の外のときに、何を返すか | 書いておかないと、AI は落ちるコード・0 を返すコード・何も言わないコードのどれかを勝手に選ぶ。決めておけば、できたコードを読んで確かめられる |
| 解が 2 つあるとき | 膝をどちら向きに折る解を使うか | どちらも式としては正しい。どちらを選ぶかは計算ではなく設計の問題なので、自分で決めて書く |
| 検証の方法 | 何と何を比べて確かめるか | 作る前に確かめ方を決めておくと、できたものに合わせて確かめ方を変えることを防げる |
決め方が分からない欄は、#B1 と同じく、AI に埋めさせずに質問役をしてもらい、自分で答えながら決めます。決めた理由は、レポートの「使った AI とプロンプト」の欄に書きます。
B4-2 「行って戻る」を通す
逆運動学のノードと順運動学のノードをつなぎ、位置を入れて、同じ位置が戻ってくるかを見ます。
# 端末 1:逆運動学のノード(位置 → 角度)
ros2 run my_robot ik_node

# 端末 2:#B1 の順運動学のノード(角度 → 位置)。/joint_states のかわりに /joint_command を聞かせる
ros2 run my_robot fk_node --ros-args -r joint_states:=joint_command

# 端末 3:戻ってきた位置を見る
ros2 topic echo /foot_position

# 端末 4:入れたい位置を 1 回だけ入れる(x・z の値を変えて 3 通り)
ros2 topic pub -1 /foot_target geometry_msgs/msg/Point "{x: 0.15, y: 0.0, z: -0.05}"
- 端末 2 の
-r joint_states:=joint_command:#B1 の fk_node は/joint_statesを聞くように作ってあります。コードは変えずに、聞く先を ik_node の出力/joint_commandに付け替えます(リマップ) - 端末 4 の
-1:位置を 1 回だけ送ります。x・z の値を変えて、B3-2 で計算した 3 通りを入れます y: 0.0:設計シートで y は使わないと決めたので、0 を入れておきます
予想:戻ってきた位置と入れた位置の差は、何 mm くらいになるでしょうか。手がかりは、2 つのノードが同じ式の逆向きと順向きで、同じ L1・L2 を使っていることです。約束(角度の向き・0 点・単位)がそろっていれば、差はどうなるはずかを考えます。
結果を見る(予想を書き、自分で実行してから開く)
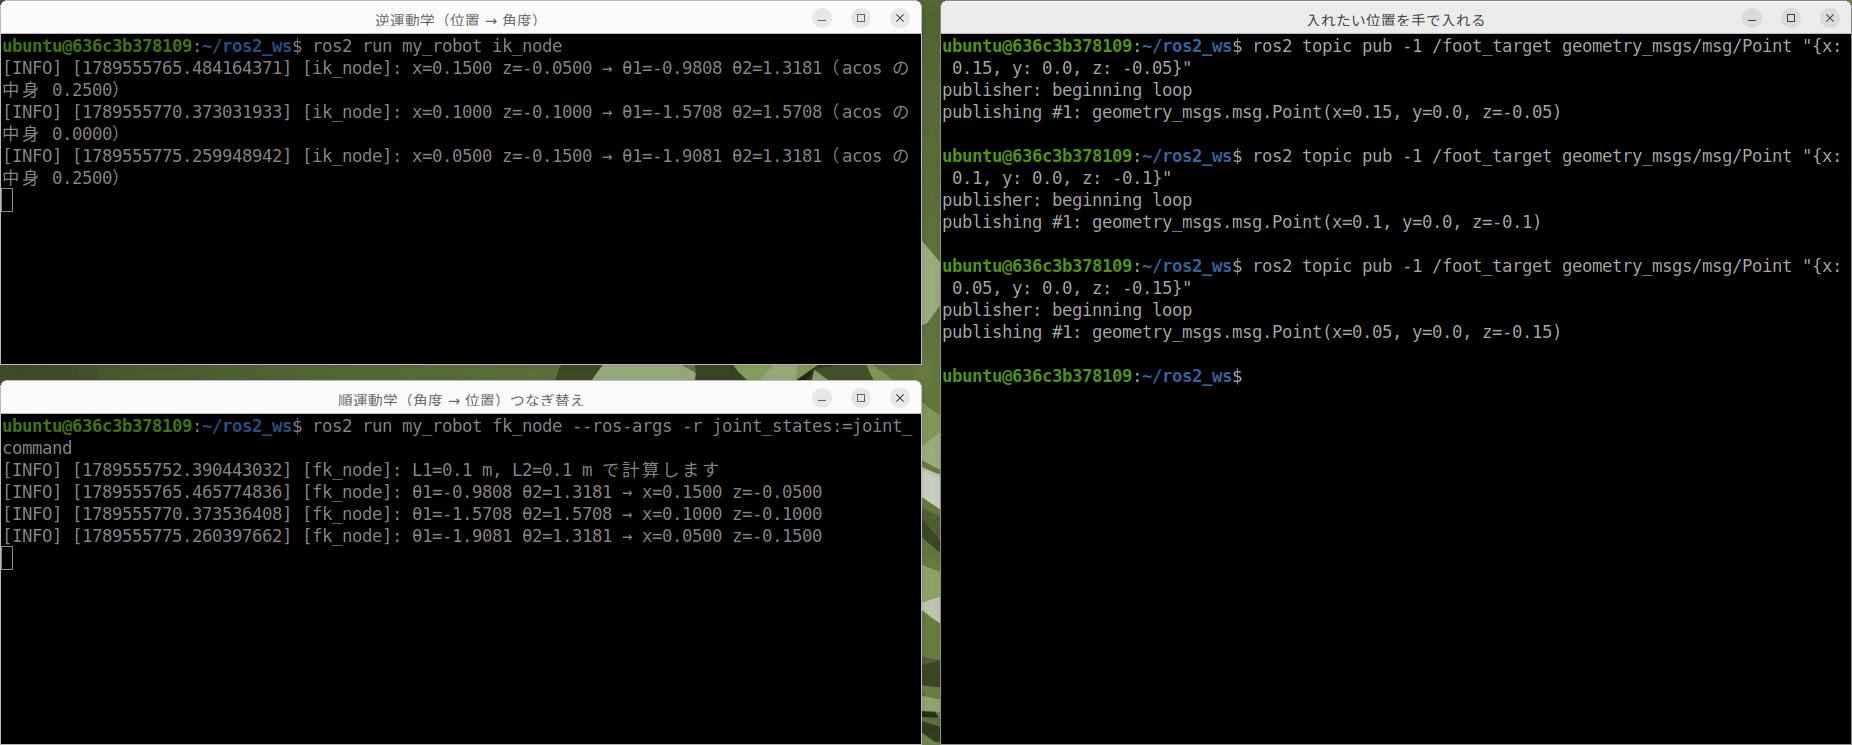
この画面の計算は、L1 と L2 をどちらも 0.1 m にしています。実物のももは約 0.06 m なので、皆さんの角度の値は画面とは変わります。
同じ計算を往復させると、式の間違いは差として出てきます。差がほとんど 0 なら、2 つのノードは同じ約束(角度の向き・0 点・単位)で書かれているということです。差が大きいときは、まず符号と単位を疑います。
| 入れた位置 (x, z) | 求めた θ1・θ2 | 戻ってきた位置 | 差[mm] |
|---|---|---|---|
B4-3 届かない位置を入れる
B3-3 で計算した届かない位置を入れて、ノードが設計シートのとおりに振る舞うかを見ます。
# 端末 4:届かない位置を 1 回だけ入れる
ros2 topic pub -1 /foot_target geometry_msgs/msg/Point "{x: 0.40, y: 0.0, z: -0.02}"

# 端末 3 の /foot_position と、端末 1 の ik_node の表示を見る
# 角度が出ていないことは、別の端末でも確かめられる
ros2 topic echo /joint_command
予想:端末 1 の ik_node と、端末 3 の /foot_position には、それぞれ何が出るでしょうか。手がかりは、自分の設計シートの「範囲外のとき」の行と、B3-3 で手で計算した acos の中身の値です。
結果を見る(予想を書き、自分で実行してから開く)
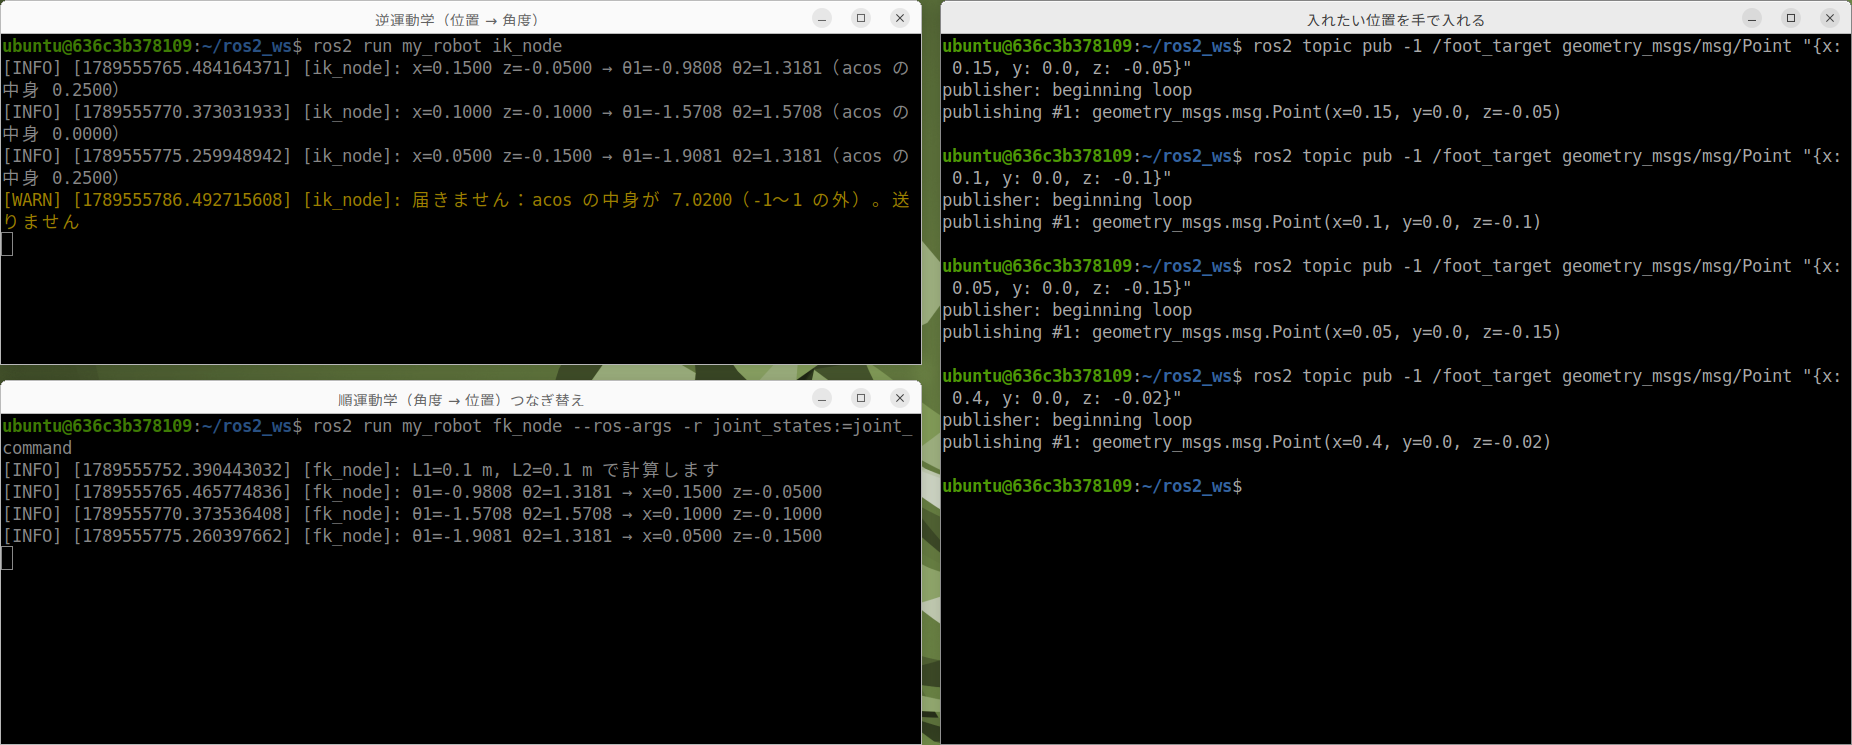
画面の 7.0200 は、L1 = L2 = 0.1 m として (0.40, −0.02) を入れたときの値です。自分の L1・L2 で手計算した値と、ノードが出した値が合っているかを見ます。
B4-4 Hz を並べて測る
位置を流し続け、2 つのノードを通ったあとの Hz が、送った Hz と同じかを測ります。
# 端末 4:同じ位置を 1 秒に 5 回(5 Hz)流し続ける(止めるときは Ctrl+C)
ros2 topic pub -r 5 /foot_target geometry_msgs/msg/Point "{x: 0.15, y: 0.0, z: -0.05}"

# 端末 5:ik_node が出した角度の Hz
ros2 topic hz /joint_command

# 端末 6:fk_node が出した、戻ってきた位置の Hz
ros2 topic hz /foot_position
-r 5 は、同じメッセージを 1 秒に 5 回送り続ける指定です(--rate 5 と書いても同じです)。#A2 でやったように、送り側と処理側の Hz を並べて見ます。端末 1〜3 は B4-2 のまま動かしておきます。
予想:/joint_command と /foot_position は、それぞれ何 Hz になるでしょうか。手がかりは、2 つのノードがどちらも「1 つ受け取ったら 1 つ出す」作りになっていることです。
結果を見る(予想を書き、自分で実行してから開く)
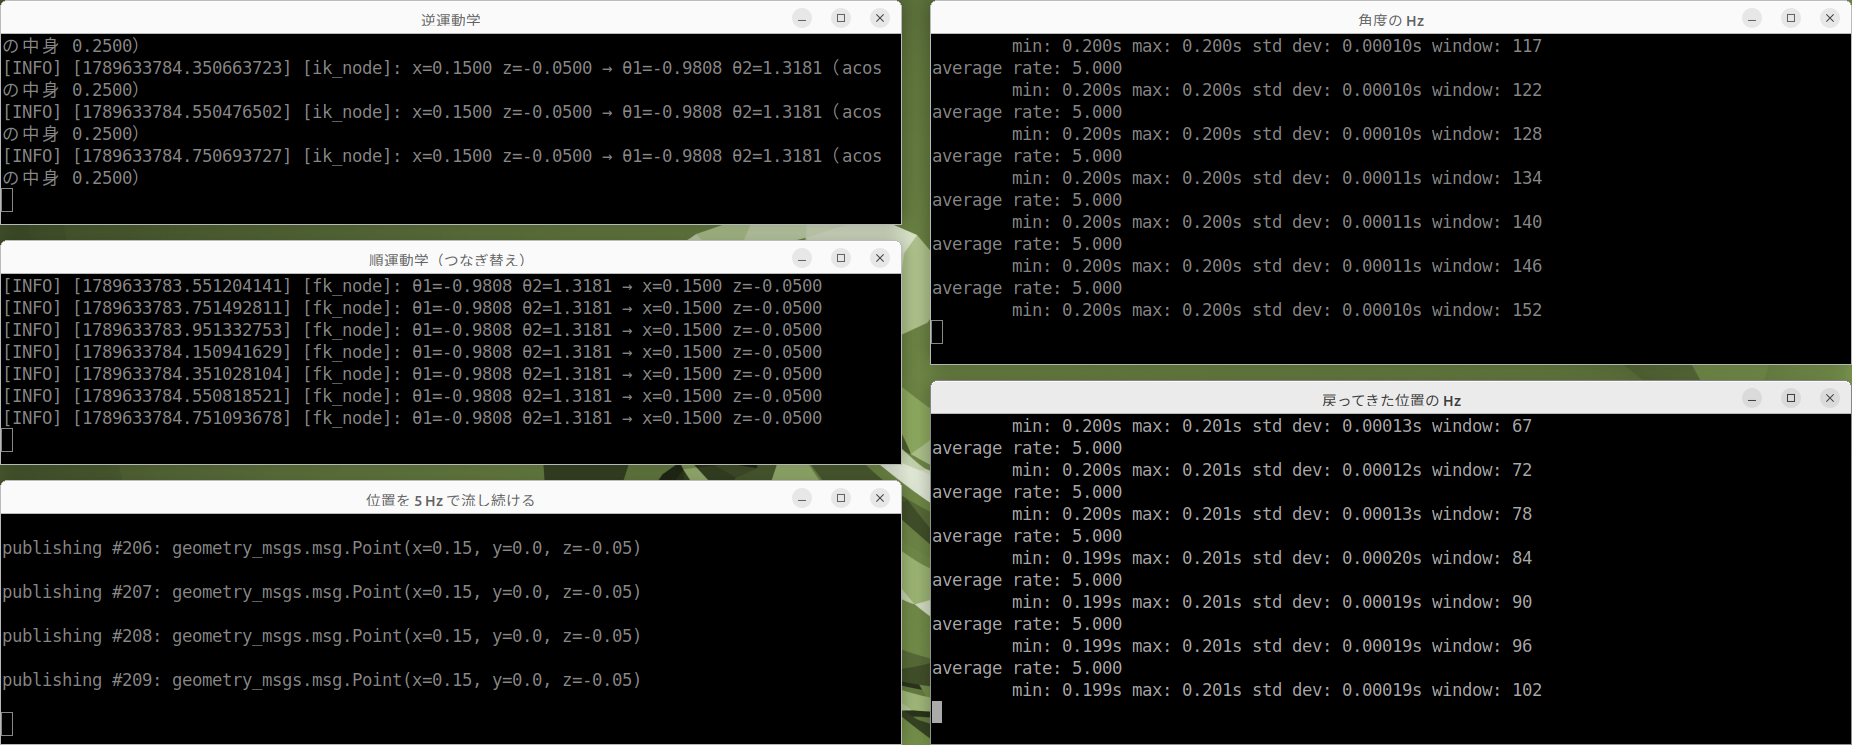
-r 5 を --rate 5 と書いている)B4-5 つながりを見る
rqt_graph を開き、2 つのノードのつながりを確かめます。
rqt_graph
/foot_target → ik_node → /joint_command → fk_node → /foot_position と、1 本の道になっているかを見ます。fk_node に /joint_states から矢印が来ていたら、リマップが効いていません。
この回で撮っておく画面
動画は撮りません。そのかわり、下の画面を撮って残します。授業で受ける人は、実習レポートの「回 B3」の、それぞれの「画面:」の欄に貼ります。ひとりで学ぶ人も、同じ画面を残しておくと、あとで値を見直せます。最初の 1 枚は、実習を始める前に端末で TZ=Asia/Tokyo date と打ち、日付と時刻が出た画面です。授業の日に実習したことの記録になります。講義用の環境の時計は世界標準時(UTC)なので、TZ=Asia/Tokyo を付けて日本時間で出します。
TZ=Asia/Tokyo dateの画面(回の頭)- 導いた式(写真)(実験 B3-1 の欄)
- 3 通りの計算表(写真)(実験 B3-2 の欄)
- 届かない位置の計算(写真)(実験 B3-3 の欄)
- 動く範囲の表と見比べたところ(写真)(実験 B3-4 の欄)
ros2 interface showで使う型を確かめた画面(実験 B3-5 の欄)
この回で撮っておく画面
動画は撮りません。そのかわり、下の画面を撮って残します。授業で受ける人は、実習レポートの「回 B4」の、それぞれの「画面:」の欄に貼ります。ひとりで学ぶ人も、同じ画面を残しておくと、あとで値を見直せます。最初の 1 枚は、実習を始める前に端末で TZ=Asia/Tokyo date と打ち、日付と時刻が出た画面です。授業の日に実習したことの記録になります。講義用の環境の時計は世界標準時(UTC)なので、TZ=Asia/Tokyo を付けて日本時間で出します。
TZ=Asia/Tokyo dateの画面(回の頭)- 設計シート(写真)(実験 B4-1 の欄)
- 「行って戻る」の差が出ている画面(実験 B4-2 の欄)
- 届かない位置を入れたときの表示(実験 B4-3 の欄)
ros2 topic hz(実験 B4-4 の欄)- rqt_graph(実験 B4-5 の欄)
つまずきやすい点
| 症状 | 見るところ |
|---|---|
acos で落ちる(NaN・例外) | 範囲外の扱いを設計シートに書いたか。書いていなければ、AI は勝手に決める(何も返さない、0 を返す、落ちる、のどれか) |
| 「行って戻る」の差が大きい | 角度の向きの符号。片方のノードだけ反時計回りを正にしていないか。L1・L2 が 2 つのノードで同じ値か |
| 差が一定の量だけずれている | 0 点の取り方。まっすぐ伸ばした姿勢を 0 にしたか、直角を 0 にしたか |
| 角度が 180 度ずれる | atan2 の引数の順。atan2(z, x) であって atan2(x, z) ではない |
| 解が 2 つ出る | 膝が前に折れる解と、後ろに折れる解がある。どちらを使うかは設計の話なので、自分で決めて書く |
| 実物では出せない角度が出る | 式は機械の都合を知らない。動く範囲での打ち切りは、自分のノードに書く |
/foot_position に何も出ない | fk_node のリマップ(-r joint_states:=joint_command)を付け忘れていないか。rqt_graph で矢印を見る |
まとめ
| やったこと | わかったこと |
|---|---|
| 紙で解く | 解が無い場合が、acos の中身として見える |
| 届かない位置を挙げる | 届かない理由には、数学の層と機械の層の 2 つがある |
| 範囲外の扱いを決める | 書いておかないと AI が勝手に決める。決めれば、できたコードを読んで確かめられる |
| 行って戻る | 往復させると、符号や単位の食い違いが差として出る |
| 解が 2 つあること | どちらを選ぶかは計算ではなく設計の問題 |
次の #B3 では、IMU で胴体の傾きを測り、水平に保つノードを作ります。机の上で確かめてから、先生の立ち会いのもとで床に降ろす、という順で進めます。